
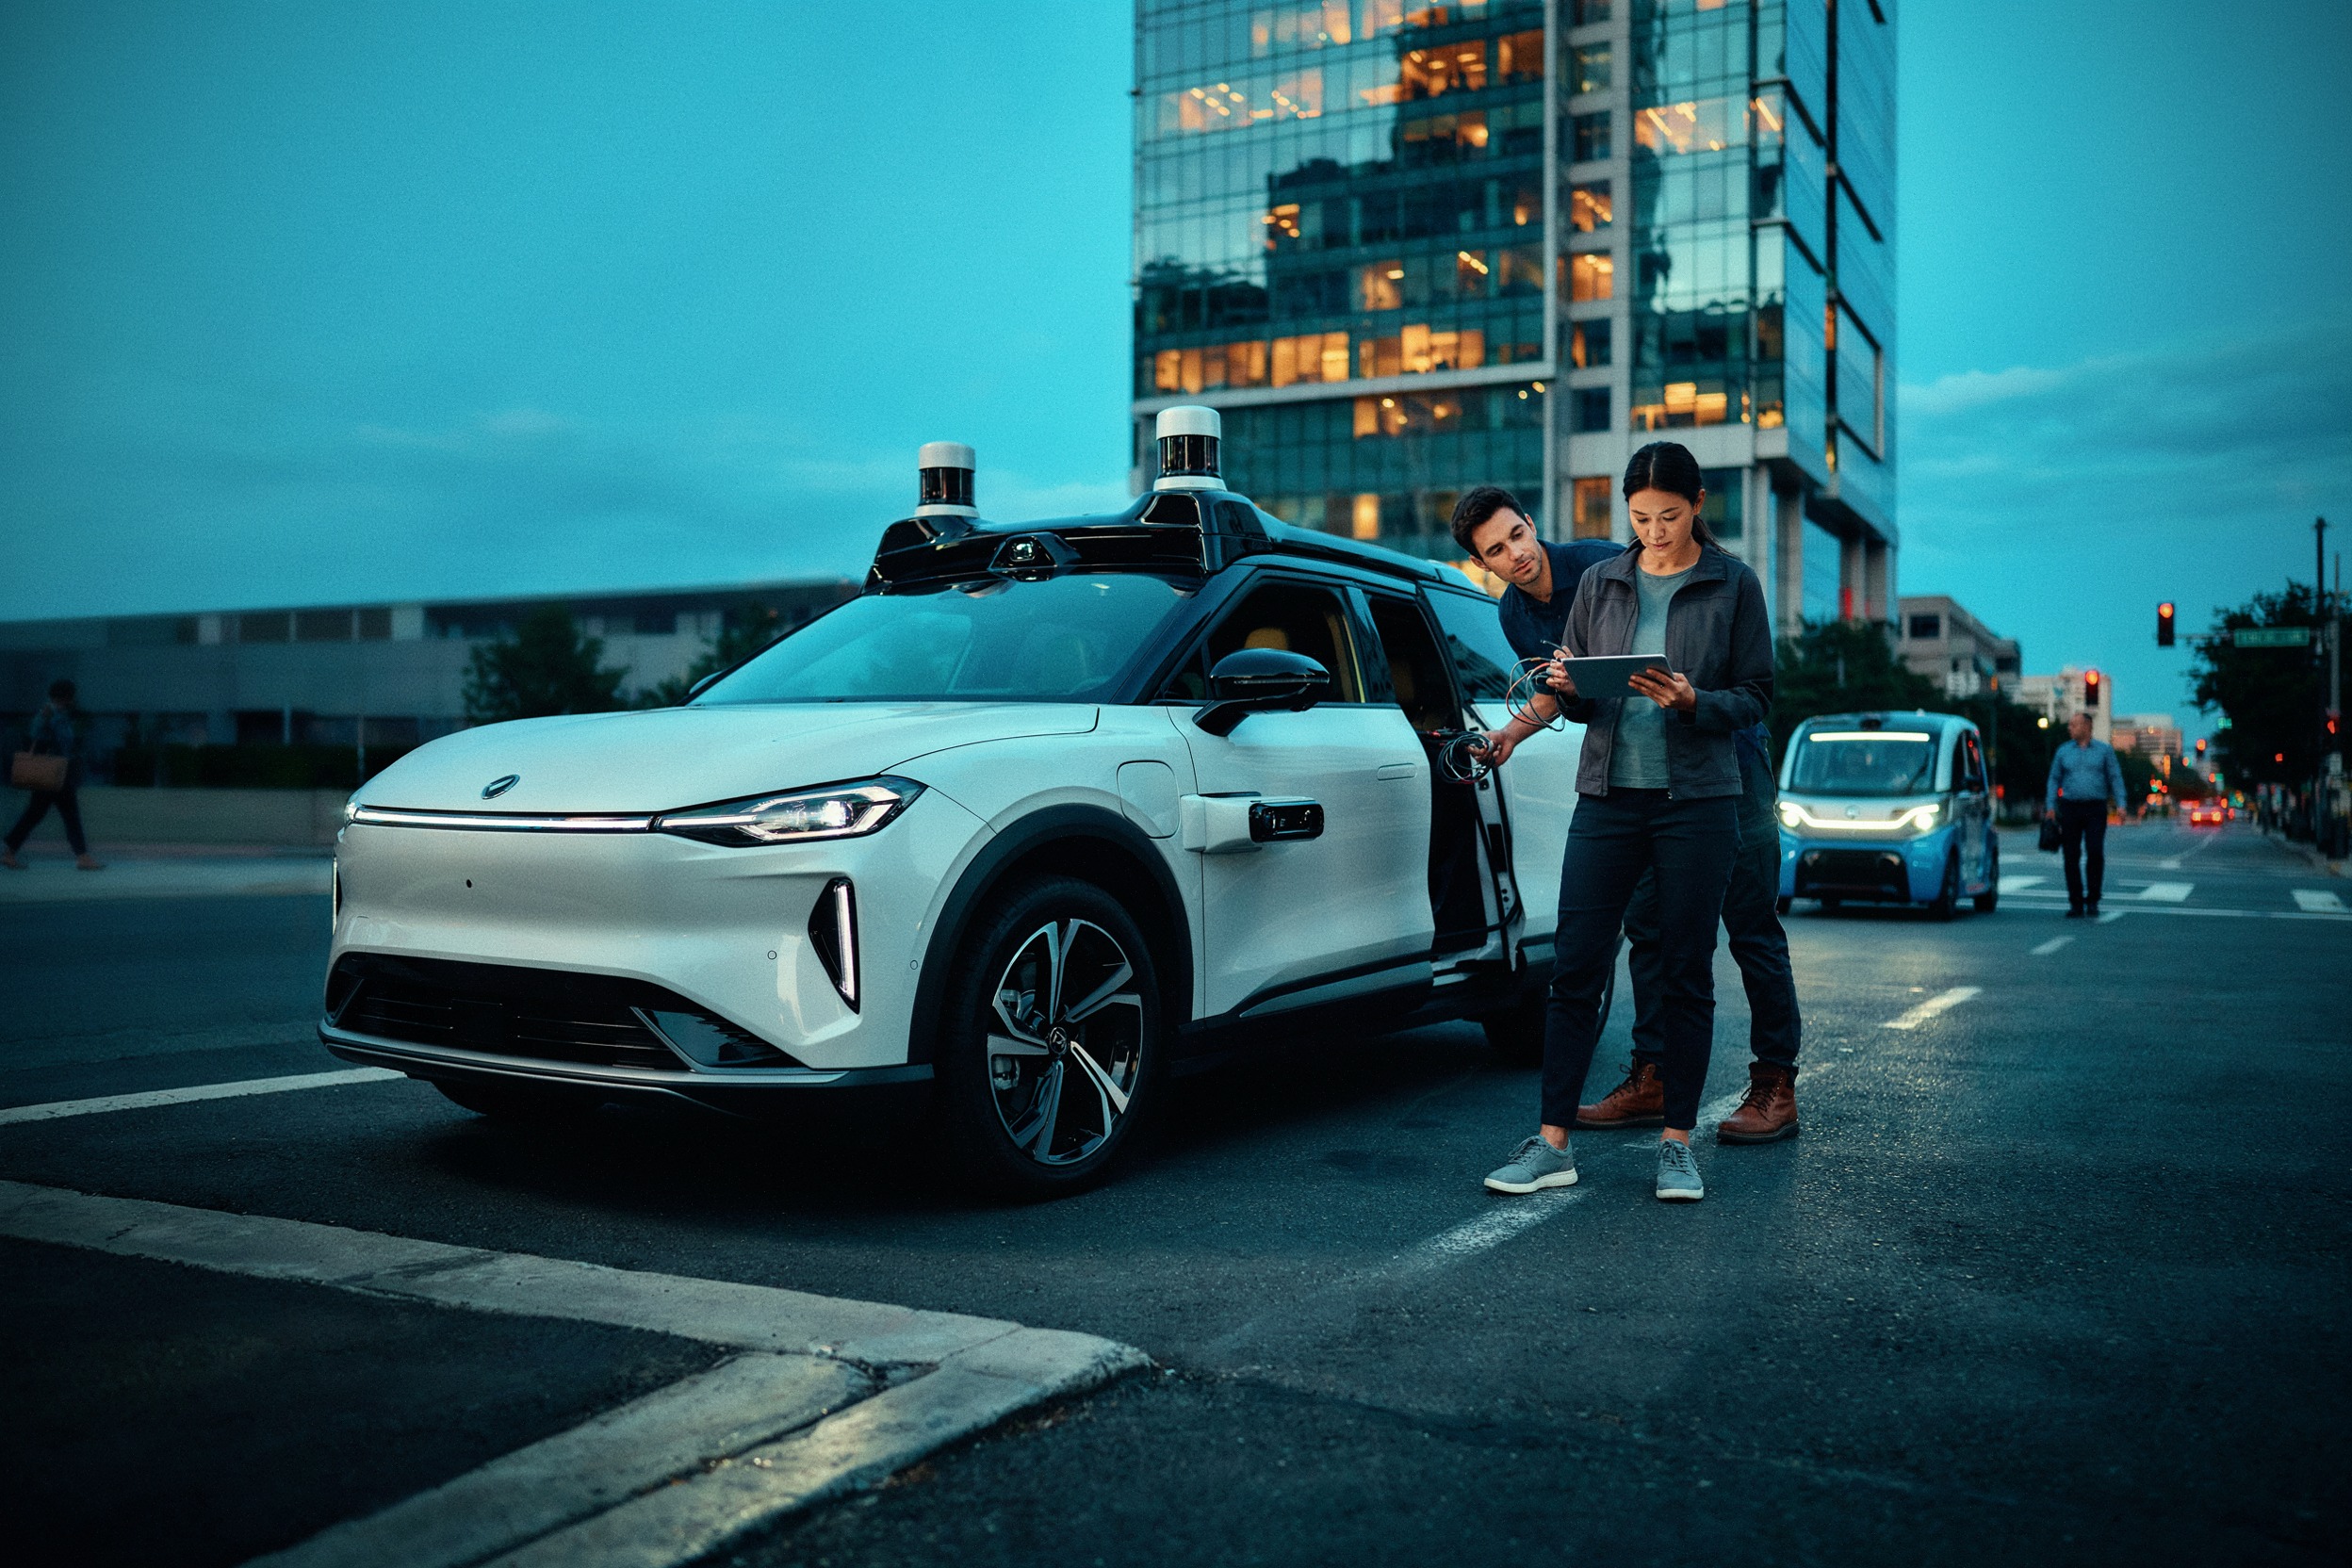
À retenir
- Le lidar mesure les distances en trois dimensions pour aider la conduite autonome.
- La technologie complète les caméras et les radars dans les véhicules autonomes.
- Le coût et l’intégration industrielle restent des freins importants.
- Les robotaxis et les tests sur route maintiennent la demande technique.
Résumé généré par IA
Les lidar occupent une place de plus en plus stratégique dans le développement des véhicules autonomes. Cette technologie, fondée sur l’émission d’impulsions laser pour mesurer les distances, permet de reconstituer l’environnement en trois dimensions avec une précision utile pour la conduite assistée et les systèmes sans conducteur. Dans un secteur où chaque capteur compte, le lidar s’est imposé comme un outil de différenciation technique.
Le lidar fournit une cartographie 3D utile à la conduite autonome
Le principe du lidar repose sur un calcul simple, mais redoutablement efficace, un faisceau laser est envoyé vers un objet, puis le capteur mesure le temps de retour de la lumière. De ce fait, le système obtient une distance précise, répétée à très haute fréquence, ce qui lui permet de dresser une image détaillée de la route, des obstacles et des usagers alentour.
Dans un véhicule autonome, cette lecture du monde complète les caméras et les radars. Les caméras identifient les formes et les couleurs, les radars détectent les objets et leur vitesse, mais le lidar apporte un relief en trois dimensions particulièrement utile dans les manœuvres complexes. Cette redondance des capteurs réduit les zones d’incertitude dans l’environnement urbain ou sur route ouverte.
Les industriels présentent souvent le lidar comme un filet de sécurité, capable de détecter des éléments difficiles à interpréter pour d’autres systèmes, un piéton partiellement masqué, une bordure de trottoir, un véhicule mal placé ou un obstacle improvisé. Dans les phases de test, cette capacité aide aussi les logiciels à comparer leurs modèles de perception aux données réelles recueillies sur la route.
La technologie n’efface pas les limites de la conduite automatisée. La pluie, le brouillard, la poussière et certaines réflexions lumineuses peuvent perturber la qualité du signal. Les ingénieurs doivent donc calibrer les capteurs, filtrer les erreurs et intégrer des algorithmes capables d’exploiter des données parfois incomplètes. Le lidar reste un outil puissant, mais il fonctionne dans un ensemble plus large de traitement électronique et logiciel.
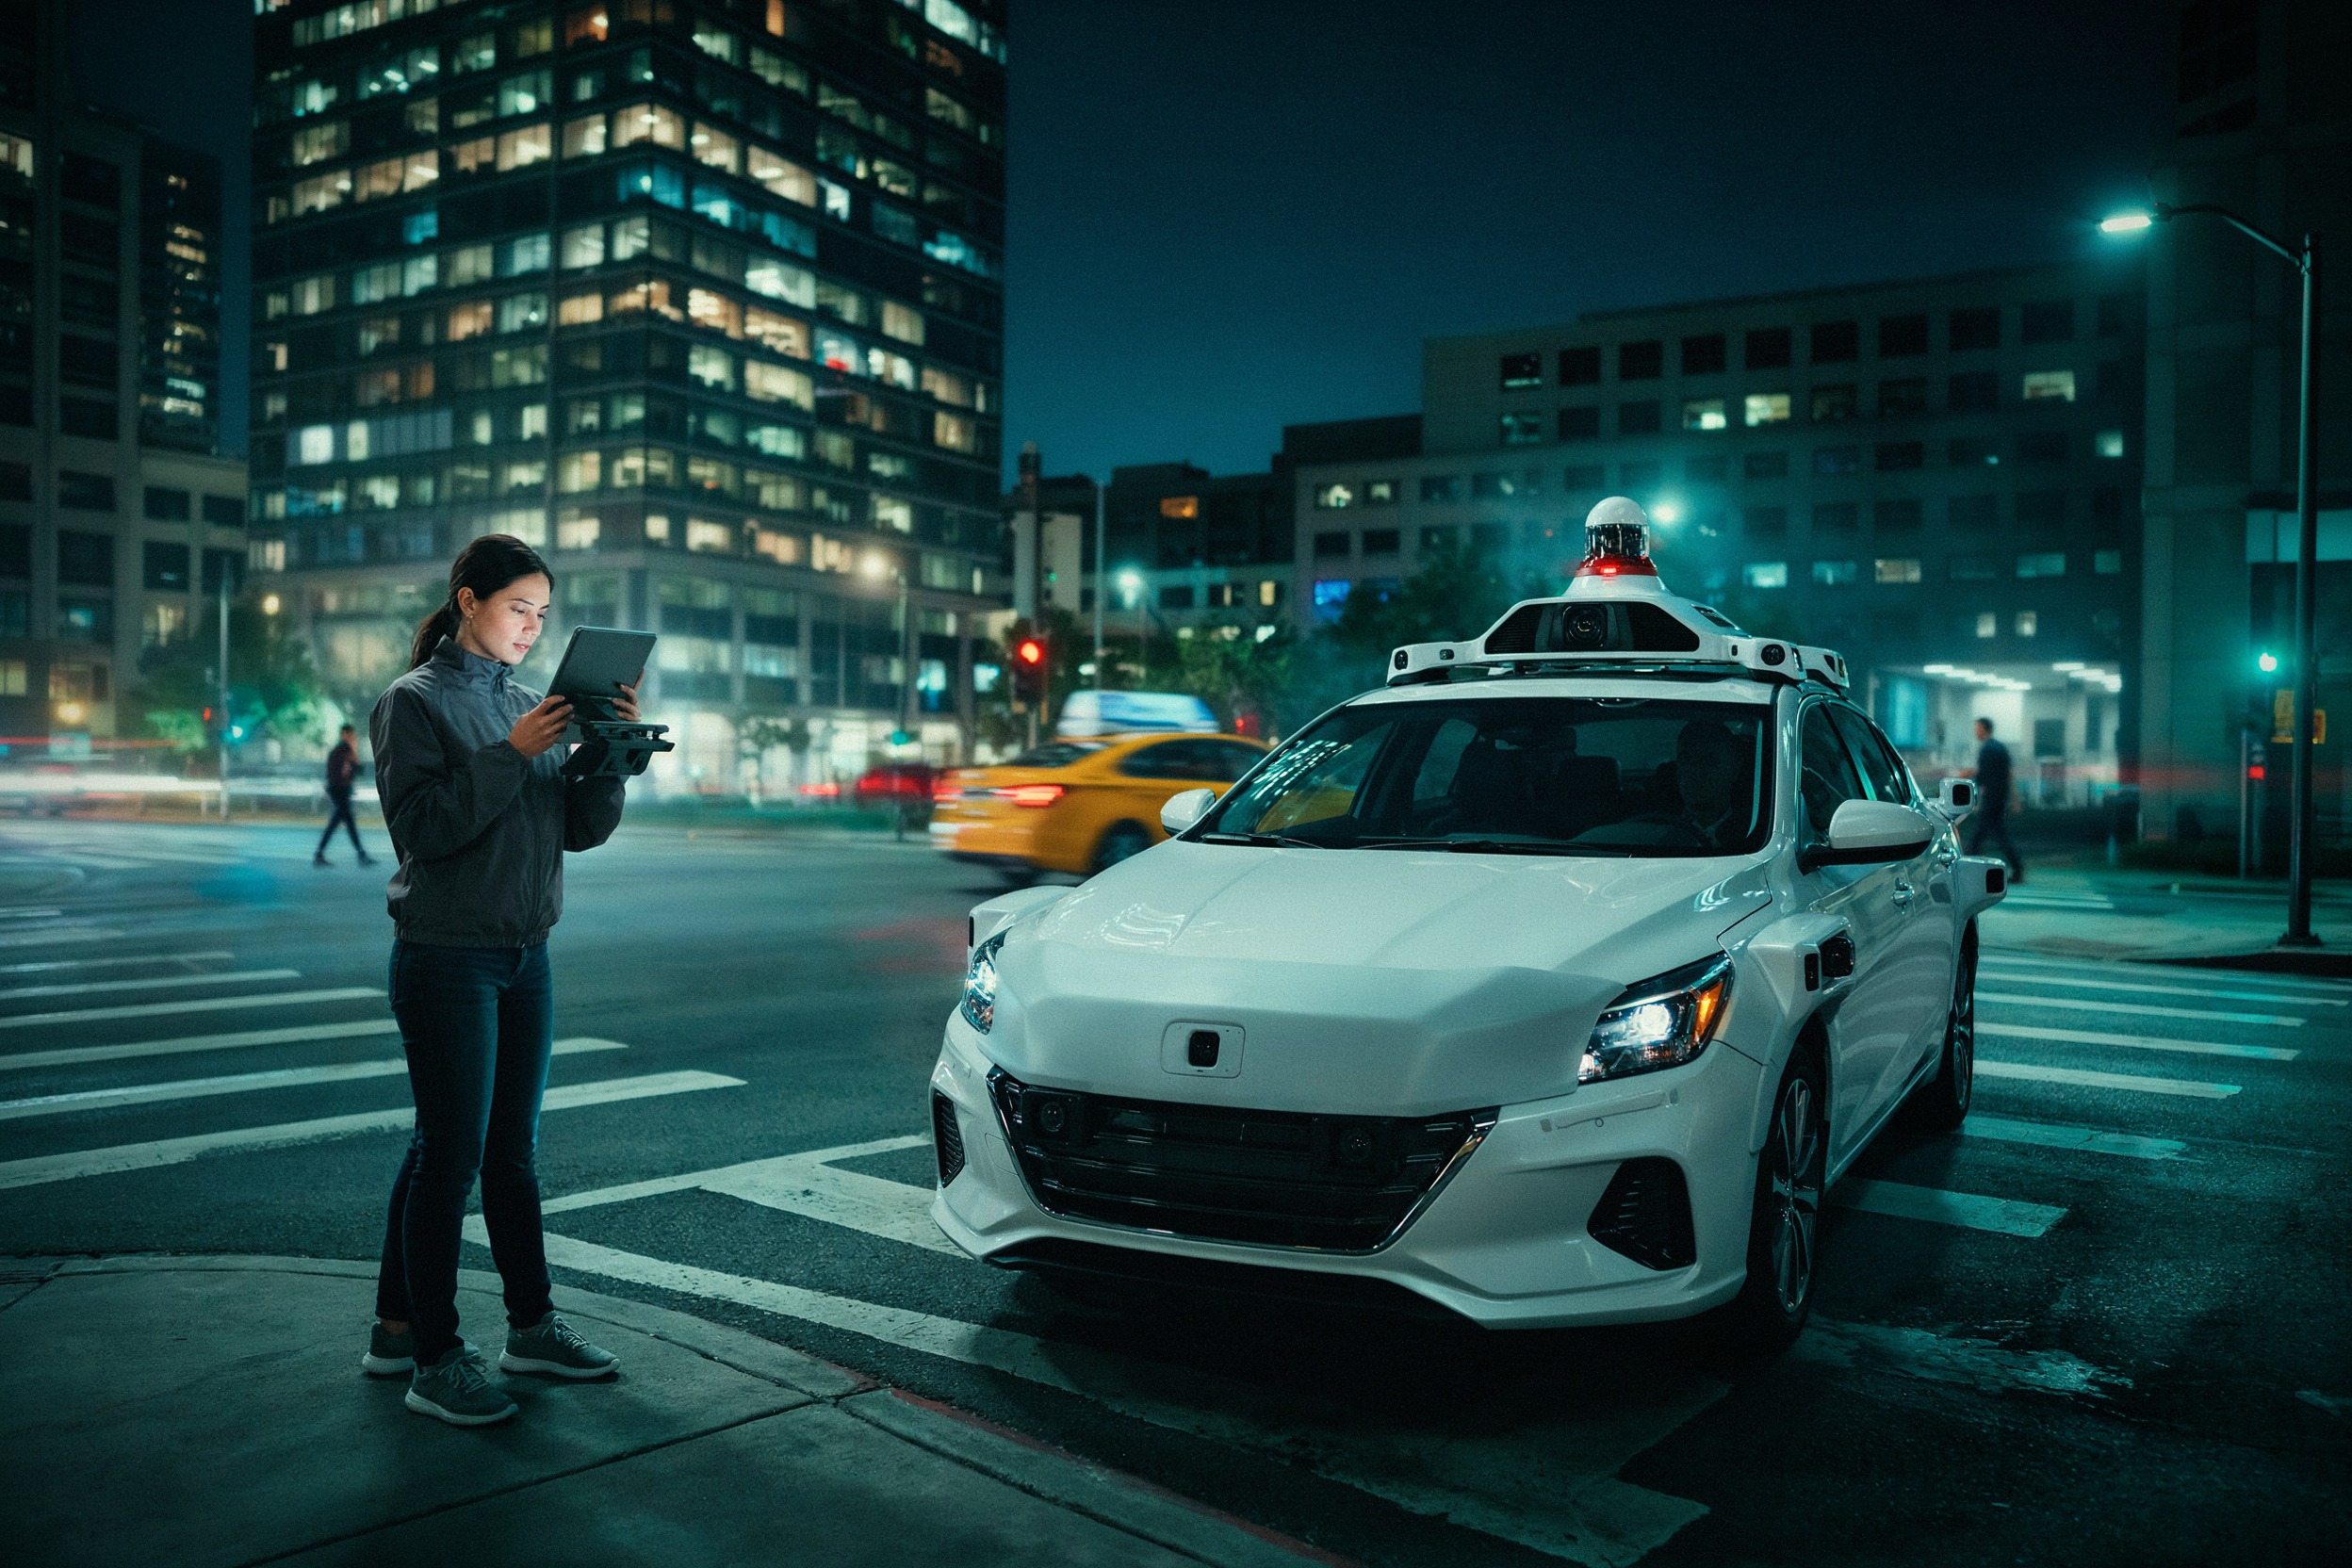
Les constructeurs automobiles cherchent un compromis entre coût et performance
Le principal frein à la généralisation du lidar reste son coût, même si celui-ci a reculé au fil des années grâce à la miniaturisation et à l’industrialisation. Les fabricants de véhicules autonomes doivent arbitrer entre performance technique et budget de production, car chaque capteur ajouté influe sur le prix final du véhicule et sur la complexité de son intégration.
Cette question pèse lourd dans les stratégies des grands groupes automobiles et des start-up spécialisées. Certains acteurs visent des systèmes haut de gamme pour les robotaxis, les navettes autonomes ou les flottes logistiques, où la rentabilité peut absorber un niveau de coût plus élevé. D’autres privilégient une montée en gamme progressive de l’aide à la conduite, avec des capteurs moins chers et une dépendance accrue aux logiciels de perception.
Le marché a aussi évolué sous l’effet de la concurrence entre équipementiers. Les fournisseurs cherchent à réduire la taille des modules, à augmenter la portée de détection et à améliorer la fiabilité dans des conditions météo dégradées. Cette course technique favorise les solutions plus compactes, parfois intégrées dans la carrosserie, afin de limiter l’impact visuel et aérodynamique sur le véhicule.
Les industriels gardent pourtant en tête une réalité économique, le déploiement à grande échelle des systèmes autonomes dépendra du rapport entre le niveau de sécurité obtenu et la facture industrielle. En pratique, le lidar ne sera pas adopté partout de la même manière. Son usage restera plus naturel dans les projets où la précision de perception justifie un surcoût matériel.
Archer, robotaxis et industriels accélèrent les tests sur route
Les projets liés aux robotaxis et aux services de mobilité autonome montrent que le lidar reste au centre des choix techniques. Les opérateurs qui testent des véhicules sans conducteur s’appuient sur ce capteur pour sécuriser les phases de circulation réelle, notamment dans les centres-villes, sur les zones de dépose et dans les environnements mixtes où piétons, vélos et voitures se croisent.
Des acteurs comme Archer ou d’autres spécialistes de la mobilité avancée misent sur des architectures combinant plusieurs capteurs. Cette approche répond à une exigence simple, multiplier les sources d’information pour améliorer la robustesse des logiciels de conduite. Dans les essais, le lidar sert souvent de référence pour valider les performances d’ensemble du système.
Les industriels observent aussi l’intérêt croissant pour les usages professionnels, comme la livraison autonome, les plateformes portuaires ou les navettes privées. Dans ces contextes, la vitesse n’est pas le seul critère, la régularité, la précision et la répétabilité des trajets comptent davantage. Le lidar répond bien à cette logique, car il fournit une donnée stable et exploitable par les calculateurs embarqués.
Le débat ne porte plus seulement sur la présence du capteur, mais sur sa place dans l’architecture globale. Certains véhicules utiliseront le lidar comme composant central, d’autres comme appui ponctuel à des systèmes majoritairement fondés sur les caméras. Cette diversité reflète l’état du marché en 2026, entre promesses industrielles, contraintes réglementaires et tests en conditions réelles.
Les géants technologiques misent sur des capteurs intégrés et plus discrets
Les groupes technologiques et les équipementiers cherchent désormais à rendre le lidar plus discret, plus robuste et plus facile à produire. Les efforts portent sur la réduction de la taille des modules, l’amélioration de la portée de détection et l’intégration dans des véhicules dont le design ne doit pas être perturbé. L’objectif est clair, faire du capteur un élément industriel standard plutôt qu’un ajout réservé aux prototypes.
Cette évolution s’inscrit dans une logique de plateforme. Les constructeurs veulent pouvoir réutiliser les mêmes briques matérielles sur plusieurs modèles, tout en adaptant le logiciel de perception selon le niveau d’autonomie recherché. Le lidar devient alors un composant parmi d’autres, mais un composant dont la qualité peut influencer l’ensemble de la chaîne de décision du véhicule.
La bataille se joue aussi sur le terrain de l’acceptation publique. Les conducteurs et les passagers tolèrent plus facilement un système d’aide à la conduite quand ils perçoivent la présence de plusieurs capteurs, au-delà de la seule caméra frontale. Le lidar participe à cette impression de redondance technologique, utile dans un domaine où la confiance du public reste décisive.
Pour les industriels, l’enjeu immédiat consiste à transformer une technologie de pointe en solution de série. Entre les essais sur route, les tests en flotte et les premières offres commerciales, le lidar s’installe durablement dans le paysage des véhicules autonomes. Sa place exacte dépendra des arbitrages entre coût, fiabilité et niveau d’autonomie atteint.


